定位控制是PLC在自动化设备中的核心应用之一,广泛用于机床进给、输送定位、机械手动作、包装定长等场合。三菱PLC凭借丰富的定位指令和高速脉冲输出,能够方便地实现高精度位置控制。本文详解三菱PLC定位控制的功能与应用要点。
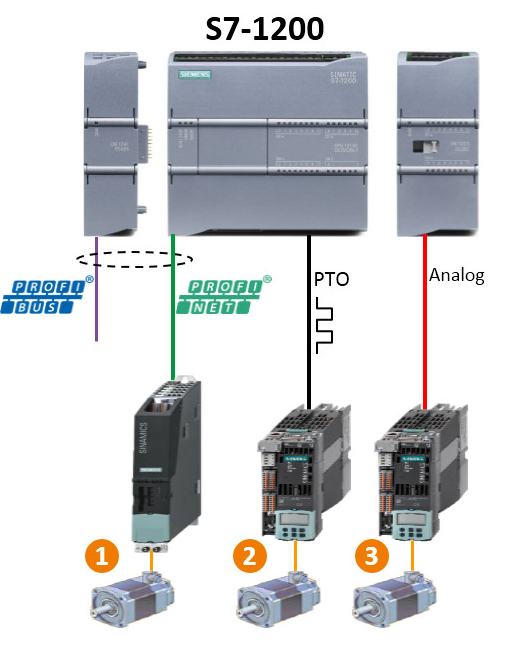
先明确定位控制的基本构成。一套典型的PLC定位系统包括:PLC(控制器)、伺服驱动器或步进驱动器、伺服/步进电机、编码器(速度及位置反馈)、丝杠或皮带传动机构以及原点传感器。PLC根据工艺要求发出脉冲指令,驱动器驱动电机运动,编码器反馈实际位置,形成闭环(伺服)或半闭环(步进多为开环)控制。
三菱PLC实现定位主要有两种方式。一是利用主机自带的晶体管输出高速脉冲端口,通过PLS/方向或脉冲+方向方式输出定位脉冲,配以定位指令(如DRVI相对定位、DRVA绝对定位、ZRN原点回归等)控制步进或伺服电机。二是使用定位模块(如FX3U的定位模块、FX5U的定位功能或专用定位模块),由模块管理多轴运动,PLC只需下达指令,适合多轴、复杂的定位场景。
定位指令是三菱PLC定位控制的核心。常用的有:ZRN原点回归指令,用于开机时让轴回到机械原点;DRVI(相对定位)和DRVA(绝对定位)指令,用于指定移动量或绝对坐标位置;还有速度设定、加减速时间设定等参数。编写定位程序时,要正确指定轴号、位置数据寄存器、速度、加减速等参数,并处理好原点检测和限位保护。
定位控制的关键是精度与稳定性。影响精度的因素包括脉冲当量(每个脉冲对应的位移量)、传动比、丝杠导程、加减速曲线和机械刚性。工程上常通过设置合理的电子齿轮、加减速时间以及原点回归方式来保证定位准确。此外,一定要配置好正负限位开关和软件行程限位,避免机械碰撞损坏设备。
从入门到熟练,建议这样练习:先在简单步进电机上掌握脉冲输出和基础定位指令;再接入伺服系统,理解编码器反馈和电子齿轮设定;最后搭建带原点、限位的完整定位工作站,编写含回原点、多点定位的完整程序。多动手调试,观察脉冲、位置和实际动作的对应关系,就能逐步吃透三菱PLC定位控制。
补充几个工程要点:
第一,定位指令的运行条件要设定清楚,通常在“到位信号+允许运行”的前提下触发,避免误动作;
第二,务必设置机械限位和软件限位双重保护,原点回归前要确保位置安全;
第三,定位精度受机械误差影响,丝杠间隙、皮带打滑都会累积误差,精密场合需要定期校正原点;
第四,伺服与步进的选型要匹配负载和速度要求,扭矩不足会丢步或报警。
掌握这些细节,你的定位程序才能在产线上稳定可靠运行。